
Vákuumtechnológia a gyakorlatban
A vákuum az ipari alkalmazásokban nem csupán egy elvont fizikai fogalom, hanem a modern gyártósorok, az élelmiszeripari csomagolás és a logisztikai központok működésének alapfeltétele.
A gyártásban ma az álló gép a legdrágább tétel, nem a robot. Ha egy CNC-megmunkálóközpont azért nem termel, mert nincs, aki kiszolgálja, vagy a szerelősor végén nincs, aki lecsomagolja a kész terméket, az a veszteség minden bérköltségnél nagyobb. A Tech-Con szakemberei szerint egyre több hazai üzemben pontosan ez a helyzet. A kollaboratív robot ebben a környezetben olyan eszköz, amelyről már nem az a kérdés, hogy kell-e. A kérdés az, hogy hova tegyük, és mire ne használjuk.
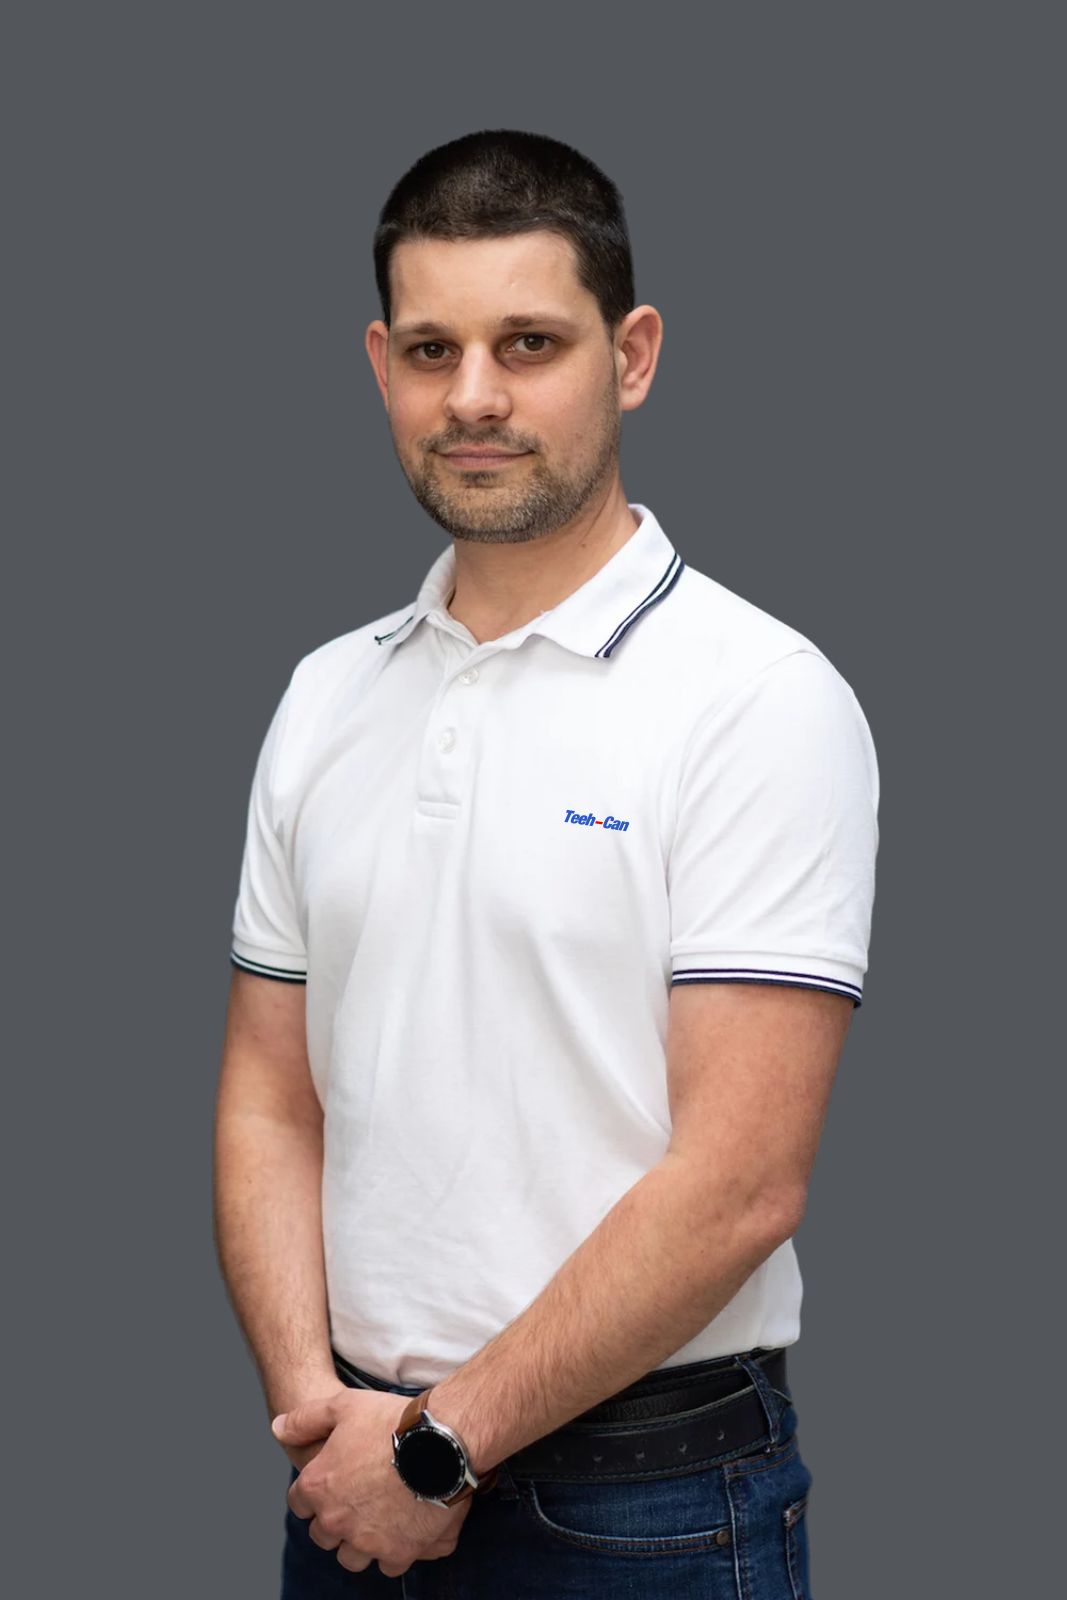
A Tech-Con Hungária robotika üzletágát Szaszkó Viktor vezeti. A cég 2020 óta a dán Universal Robots magyarországi forgalmazója, 2024 óta pedig a testvérmárka, a Mobile Industrial Robots (MiR) autonóm mobil robotjait is képviseli. Viktor 2015-ben gépépítő termékmenedzserként érkezett a céghez, előtte tervezőmérnökként dolgozott az ipari automatizálásban. A robotika üzletágat a nulláról építette fel: kezdetben egyedül dolgozott rajta, a cég korábbi ügyvezetőjének segítségével.
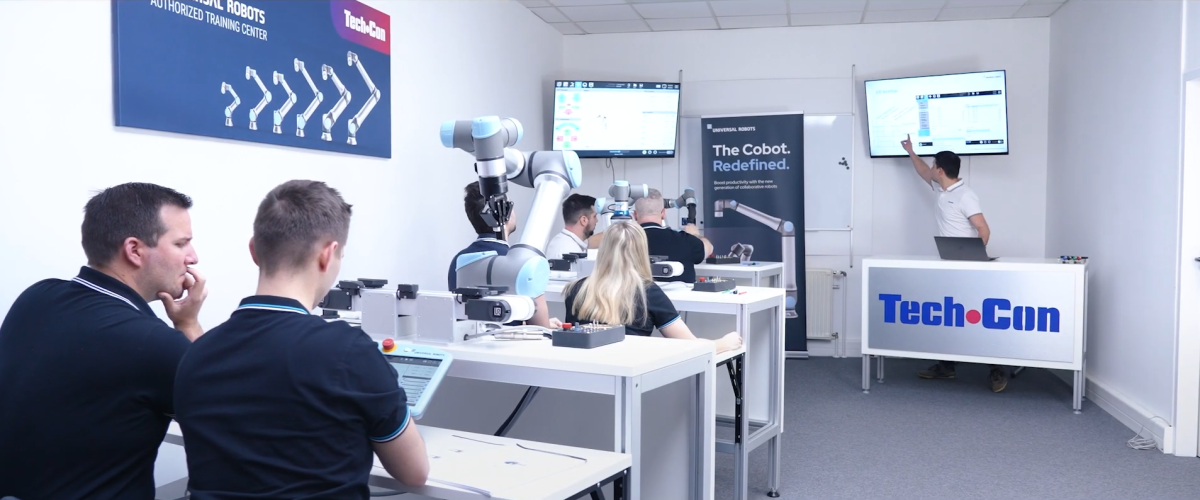
Az első időszak az országúton zajlott. Viktor a cég által beszerzett demórobotot betette az autója csomagtartójába, és az első két évben mintegy 60–70 bemutatót tartott kisebb-nagyobb cégeknél.
“Vittem a kicsi hármas robotomat az 500 milliméteres karjával, és úgy néztek rá, hogy mi ez a gyerekjáték, és mire való. Nem ismerték a technológiát, nem ismerték a márkát, és nem tudták elképzelni, mi a különbség egy ipari robot és e között” – emlékszik vissza az üzletágvezető.
Öt év alatt a piac megfordult. Az elmúlt két-három évben saját bevallása szerint egy kezén meg tudja számolni, hányszor kellett demózni.
A megkeresések ma másképp hangzanak: a cég már tudja, hogy kollaboratív robottal szeretne automatizálni, és vagy azt kérdezi, hova tegye, vagy már konkrét elképzeléssel érkezik. Sokan maguk integrálják a dobozban megvásárolt robotot, mert a munkatársaik korábban már találkoztak vele.
A növekvő érdeklődés azonban nem jelenik meg automatikusan a rendelésállományban. Viktor szerint a magyar piac rá van szokva az uniós támogatásokra: sok cég tudja, hogy a beruházás két-három éven belül megtérülne, mégis a következő pályázatra vár. Van, aki azért nem mer belevágni egy nagyobb beruházásba, mert csak a következő évet látja. Ezzel a hozzáállással a cégcsoport cseh és lengyel szervezetei is találkoznak, de ott nem jellemző ilyen mértékű támogatásfüggés.
A Tech-Con mérnökei rendszeresen végigjárják az ügyfelek gyártósorát, és ezeken a bejárásokon gyártó egységenként megnézik, mit csinál az operátor.
“Egy idő után rááll az ember szeme. Az operátor nyolc órán keresztül annyit csinál, hogy felvesz egy tálcáról egy terméket, beteszi a lézergravírozóba, megnyom egy zöld gombot, vár két percet, kiveszi, és átteszi egy másik tálcára. Ennek az emberi munkának a hozzáadott értéke nulla.” – magyarázza Viktor.
Az ilyen esetekben a javaslat mindig ugyanaz: az operátor kerüljön át oda, ahol legalább a szemét vagy az agyát is használja, a gép mellé pedig kerüljön egy robot.
A gyárkapun belépve ma egyre gyakrabban ezzel fogadják a Tech-Con szakembereit: kellene ide néhány robot, mert nem találnak embert, vagy nem találnak olyat, akire rá mernék bízni a folyamatot.
Viktor úgy látja, hogy az utolsó tíz megkeresés túlnyomó része az operátor kiváltásáról szólt, és csak kisebb része a minőség javításáról. A minőségi problémák gyökere mégis gyakran ugyanaz: a folyamatot annyira le kell egyszerűsíteni, hogy bárkit oda lehessen állítani, és még így is elfárad a figyelem.
Aki reggel nyolckor még száz százalékon dolgozik, hat óra múlva nem hozza ugyanazt a darabszámot és minőséget
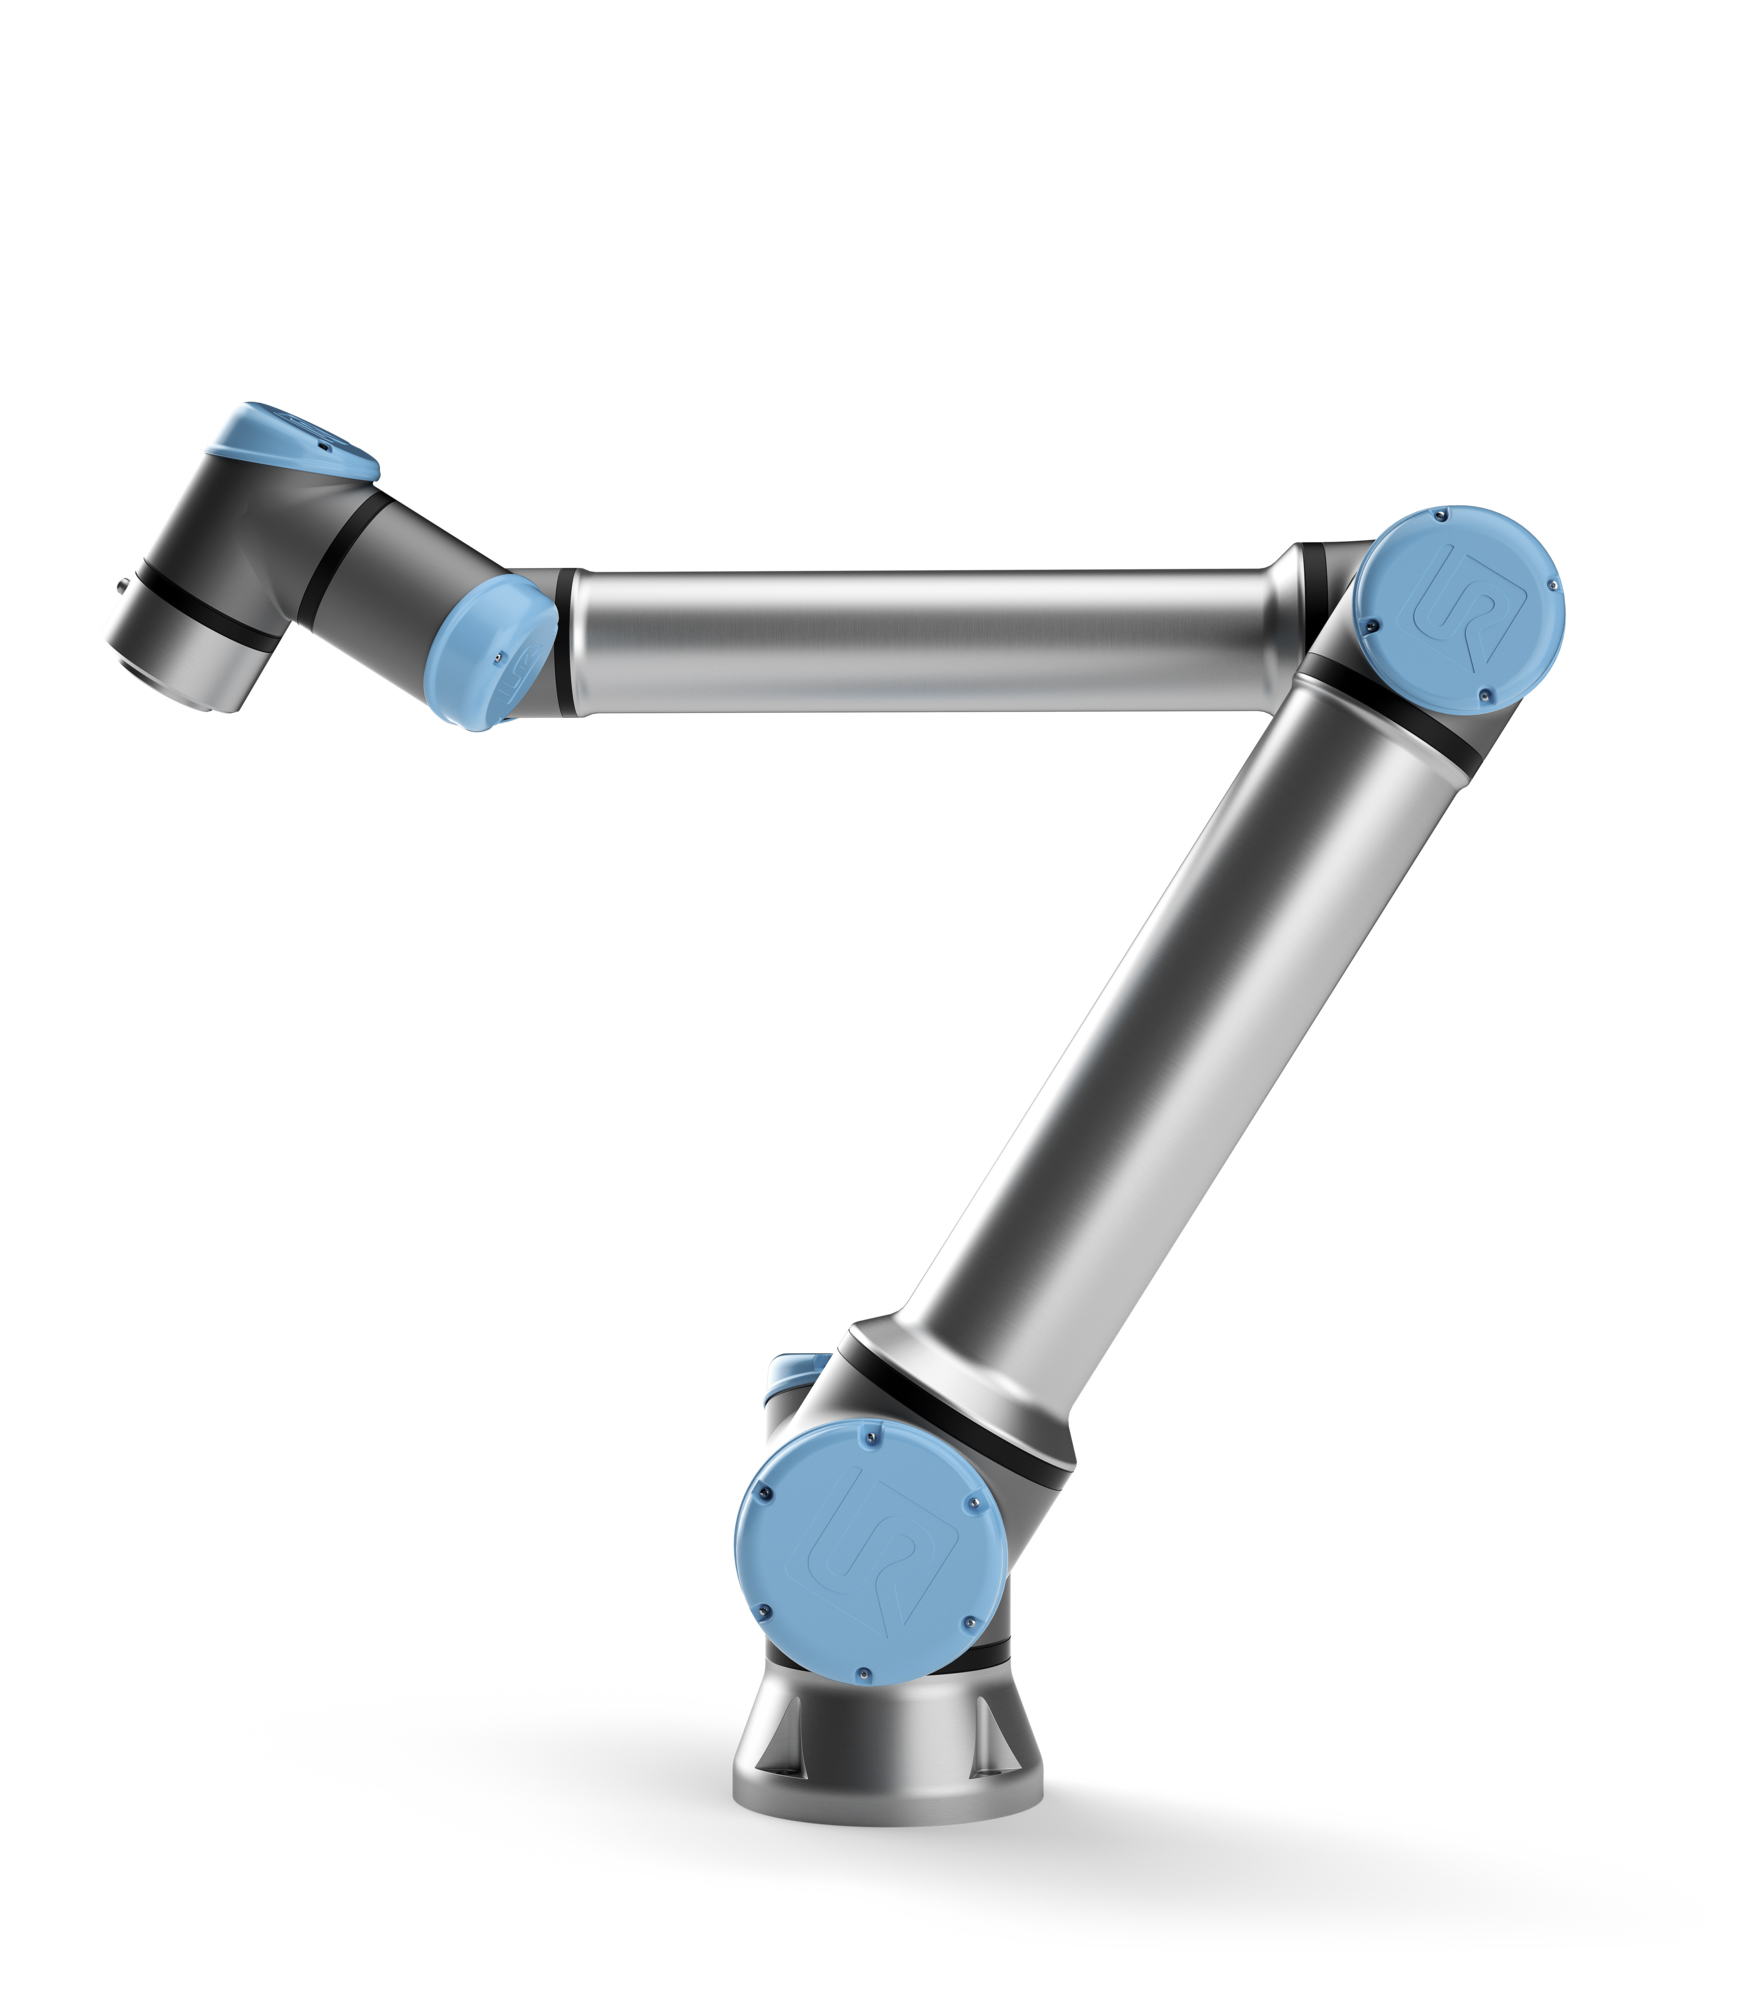
A UR12e a korábbi UR10e újraminősített változata: a gyártó 2025 májusában nevezte át a típust, és azóta a robotkar 12 kg teherbírással és 1300 mm karkinyúlással szerepel a kínálatban. Viktor hozzáteszi, hogy az újraminősítés mellé árcsökkentés is járt.
„Ár-érték arányban most ez a legjobb választás. A UR10e volt, és mostanáig is ez a top seller robotkar, mivel ez a méret fedi le a legtöbb feladatot” – mutat rá Viktor. A cég eddigi saját eladásaiban becslése szerint a 10-es és 12-es méretosztály adja a robotok több mint felét.
A 12 kilogrammos méretosztály azért fedi le a feladatok többségét, mert a magyar üzemekben a tipikus munkadarab és a megfogó együttes tömege ebbe a sávba esik. Ráadásul a UR12e karkinyúlásánál nagyobb távolságot ülő helyzetből egy operátor sem tud átnyúlni.
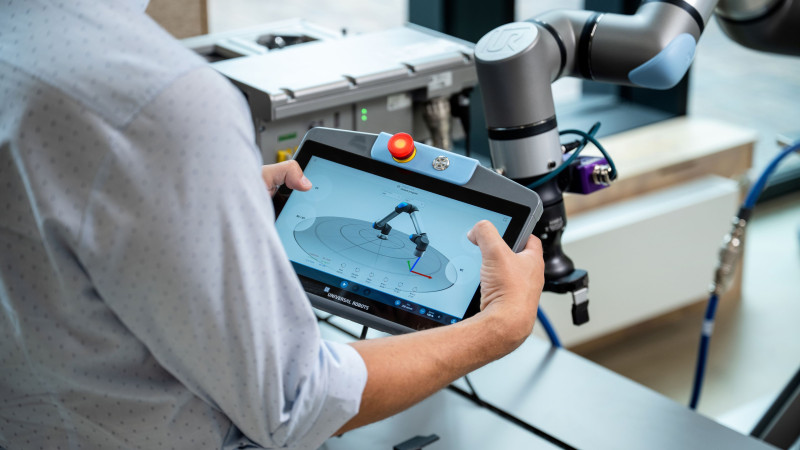
A UR12e hardvere Viktor tájékoztatása alapján kisebb módosításoktól eltekintve azonos a korábbi UR10e-vel. Amit a mai vásárló többletként kap, az a továbbfejlesztett szoftver: a PolyScope X felület, amely a robot típusától független platform.
A UR-kínálat közben már a következő generáció felé mozdul. A Universal Robots nemrég mutatta be hetedik robotgenerációját (Gen 7), és Viktor szerint ennek UR10g-1750 típusa a UR10e és a UR12e újragondolt utódja. A Tech-Con adatai szerint a kar 1750 mm-es karkinyúlással dolgozik, a szerszámközéppont (TCP) sebessége pedig elérheti az 5 m/s-ot. A szerszámperemre integrált Ethernet-, táp- és I/O-csatlakozók csökkentik a kábelezést a megfogó és a kamera bekötésénél. „Modern megjelenés az ipari igényekre tervezve” – foglalja össze Viktor, aki arra számít, hogy az új kar gyorsan népszerű lesz a hazai üzemekben.
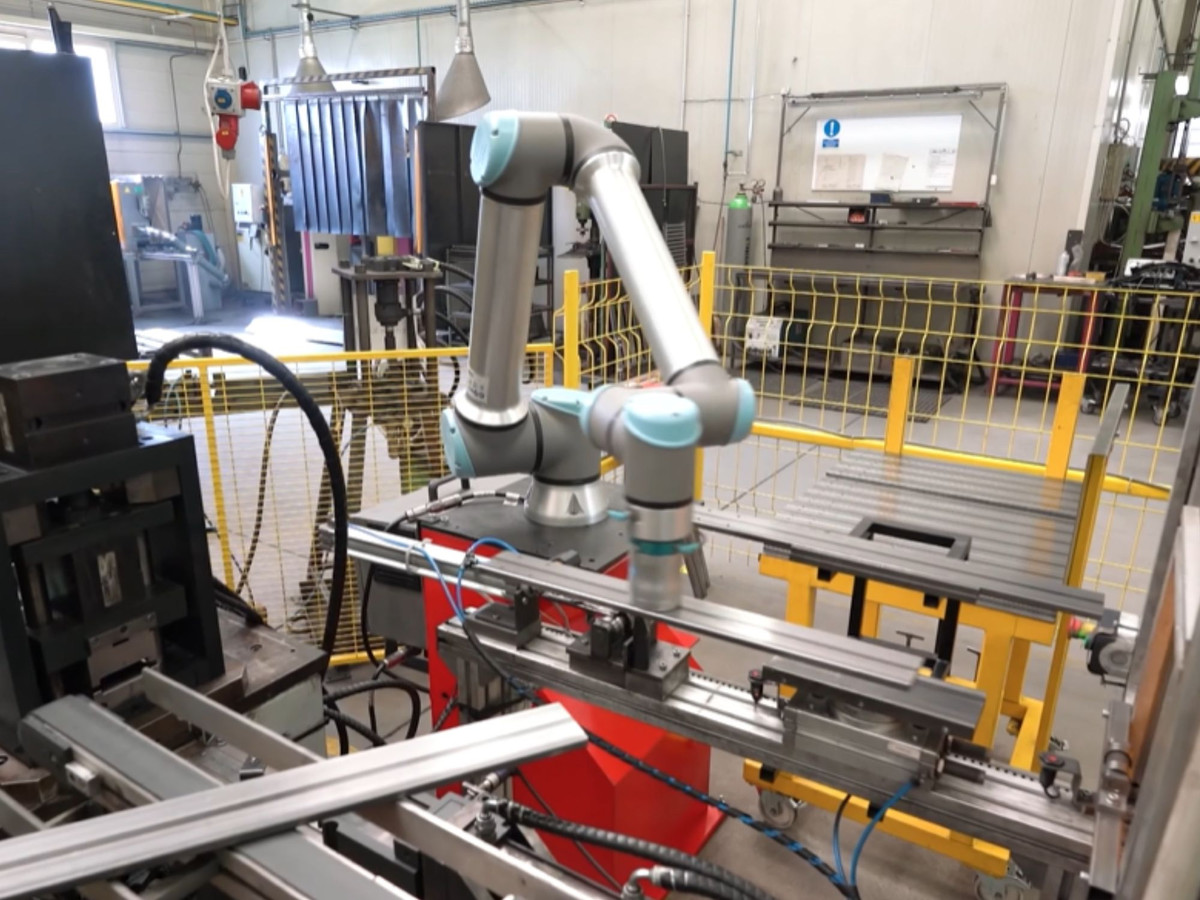
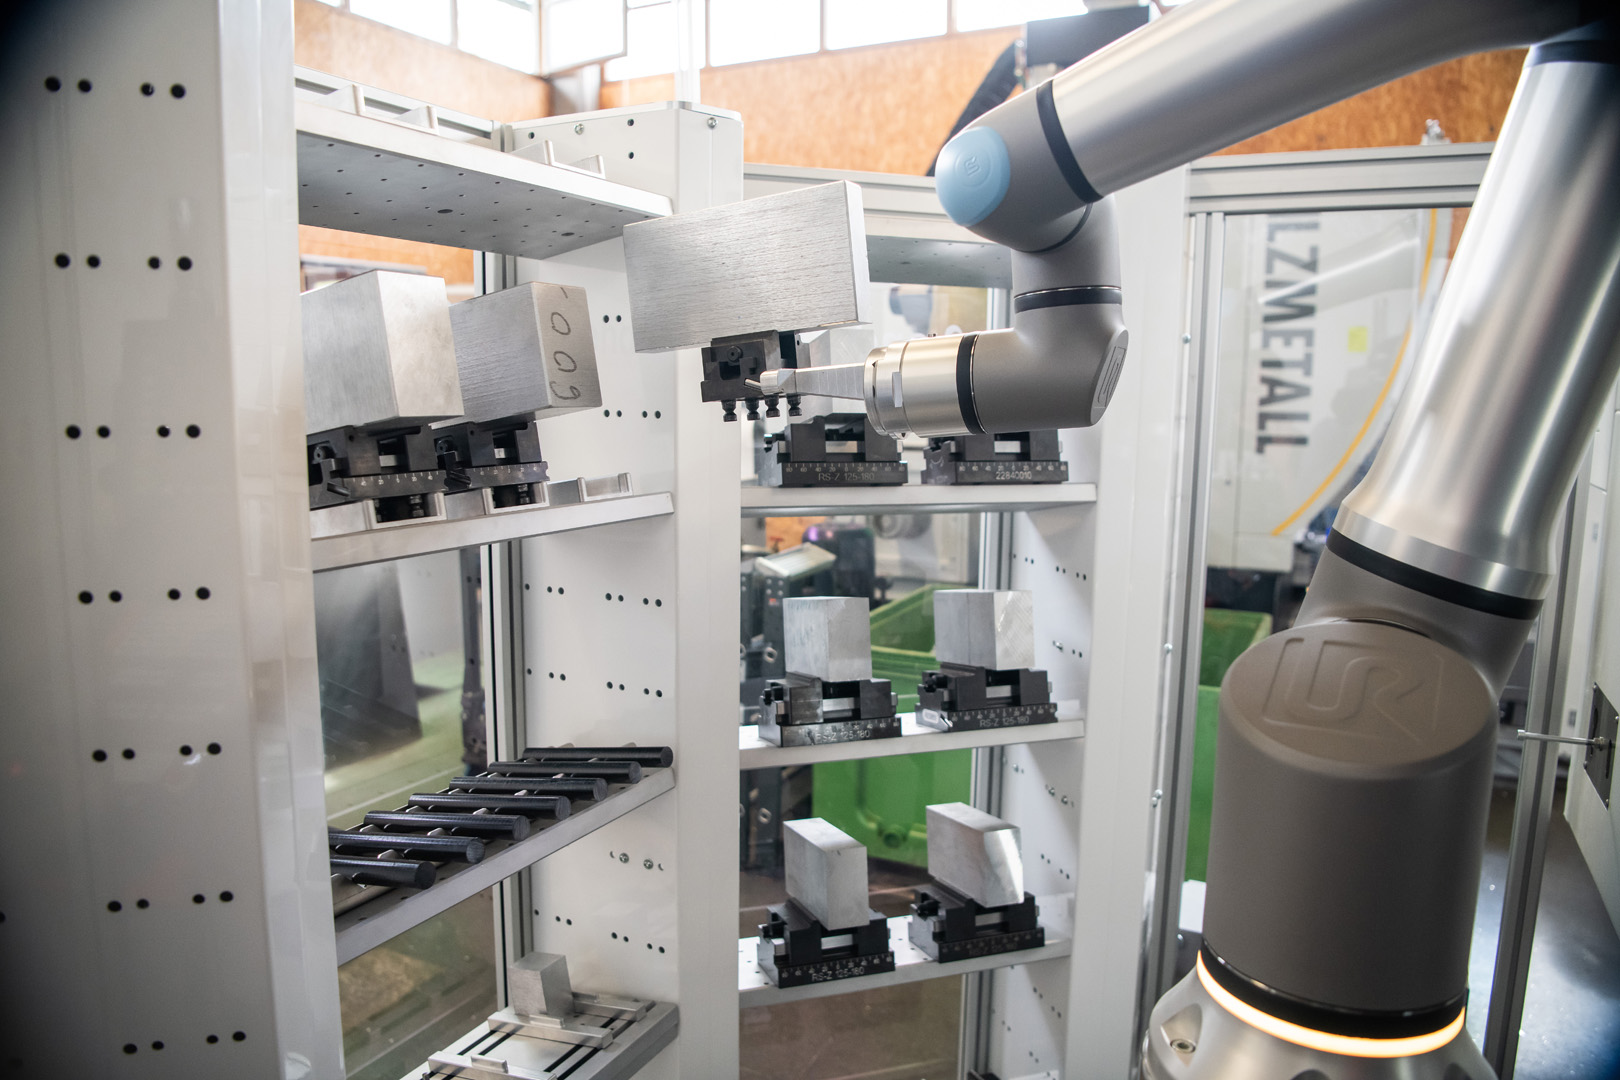
A Tech-Con telepítései között a leggyakoribb alkalmazás a gépkiszolgálás: a robot kiveszi a kész darabot, beteszi a nyersdarabot, és így a gép operátor nélkül tudja futtatni a ciklust. Ehhez a gépnek kommunikálnia kell a robottal. Ahol a gép vezérlésébe nem lehet belenyúlni, ott a Tech-Con külön rendszerrel oldja meg a jelátadást, és gyakran a gép ajtajának automatizálása is a projekt része.
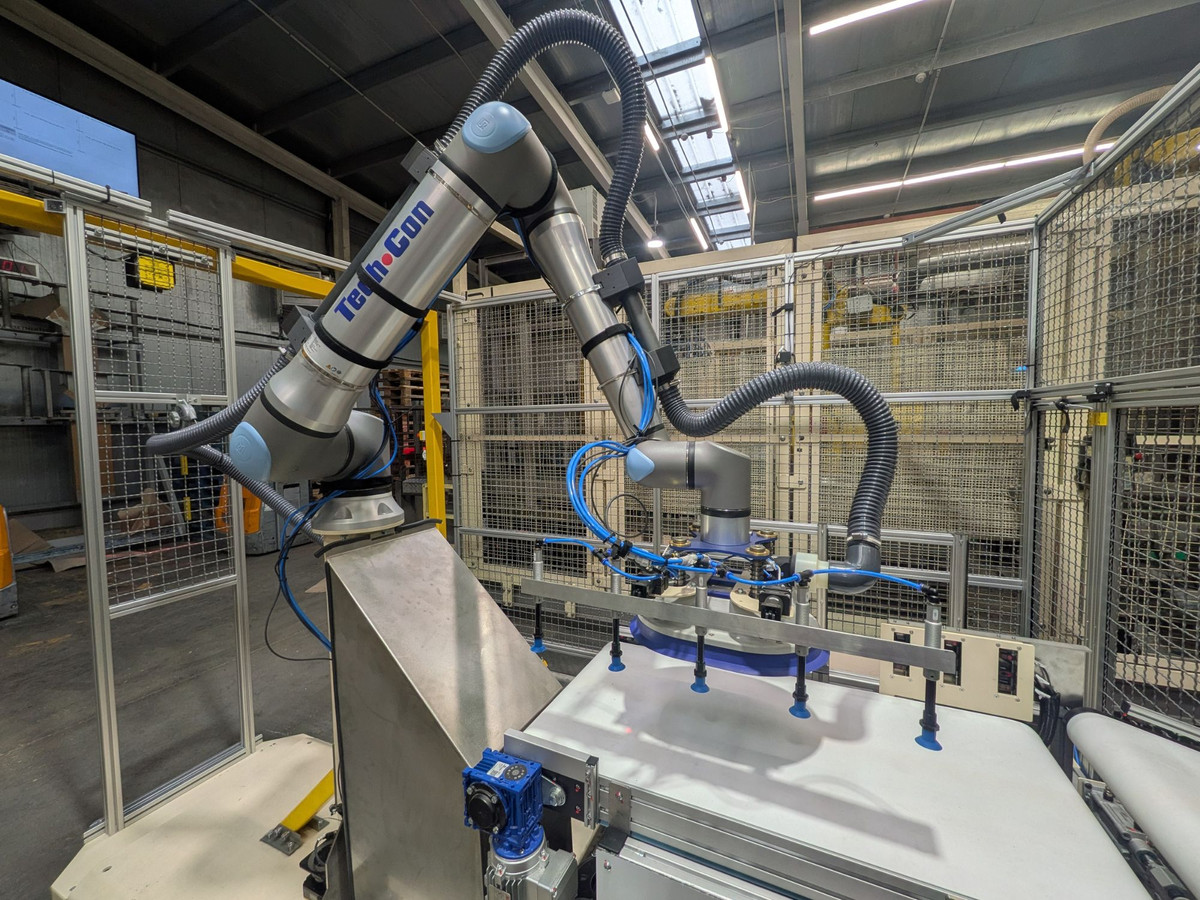
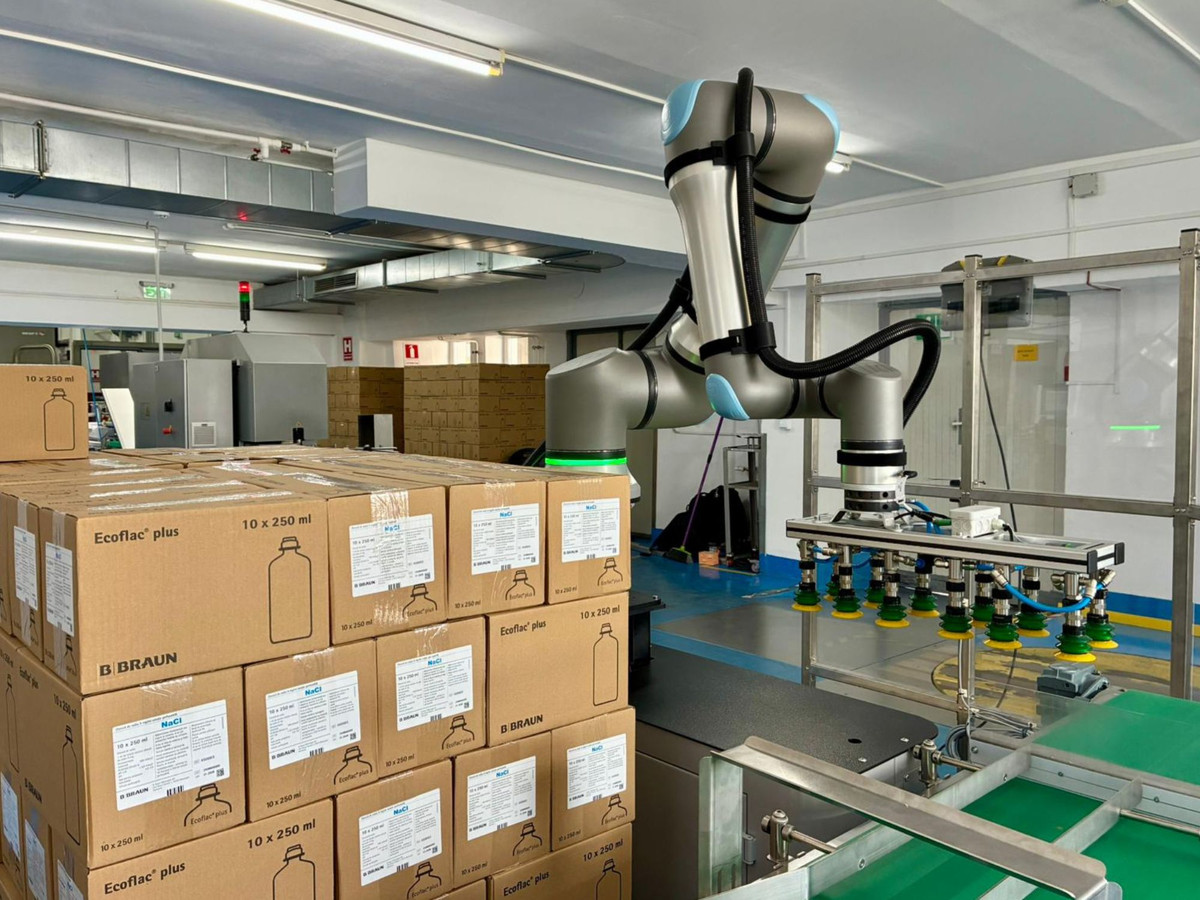
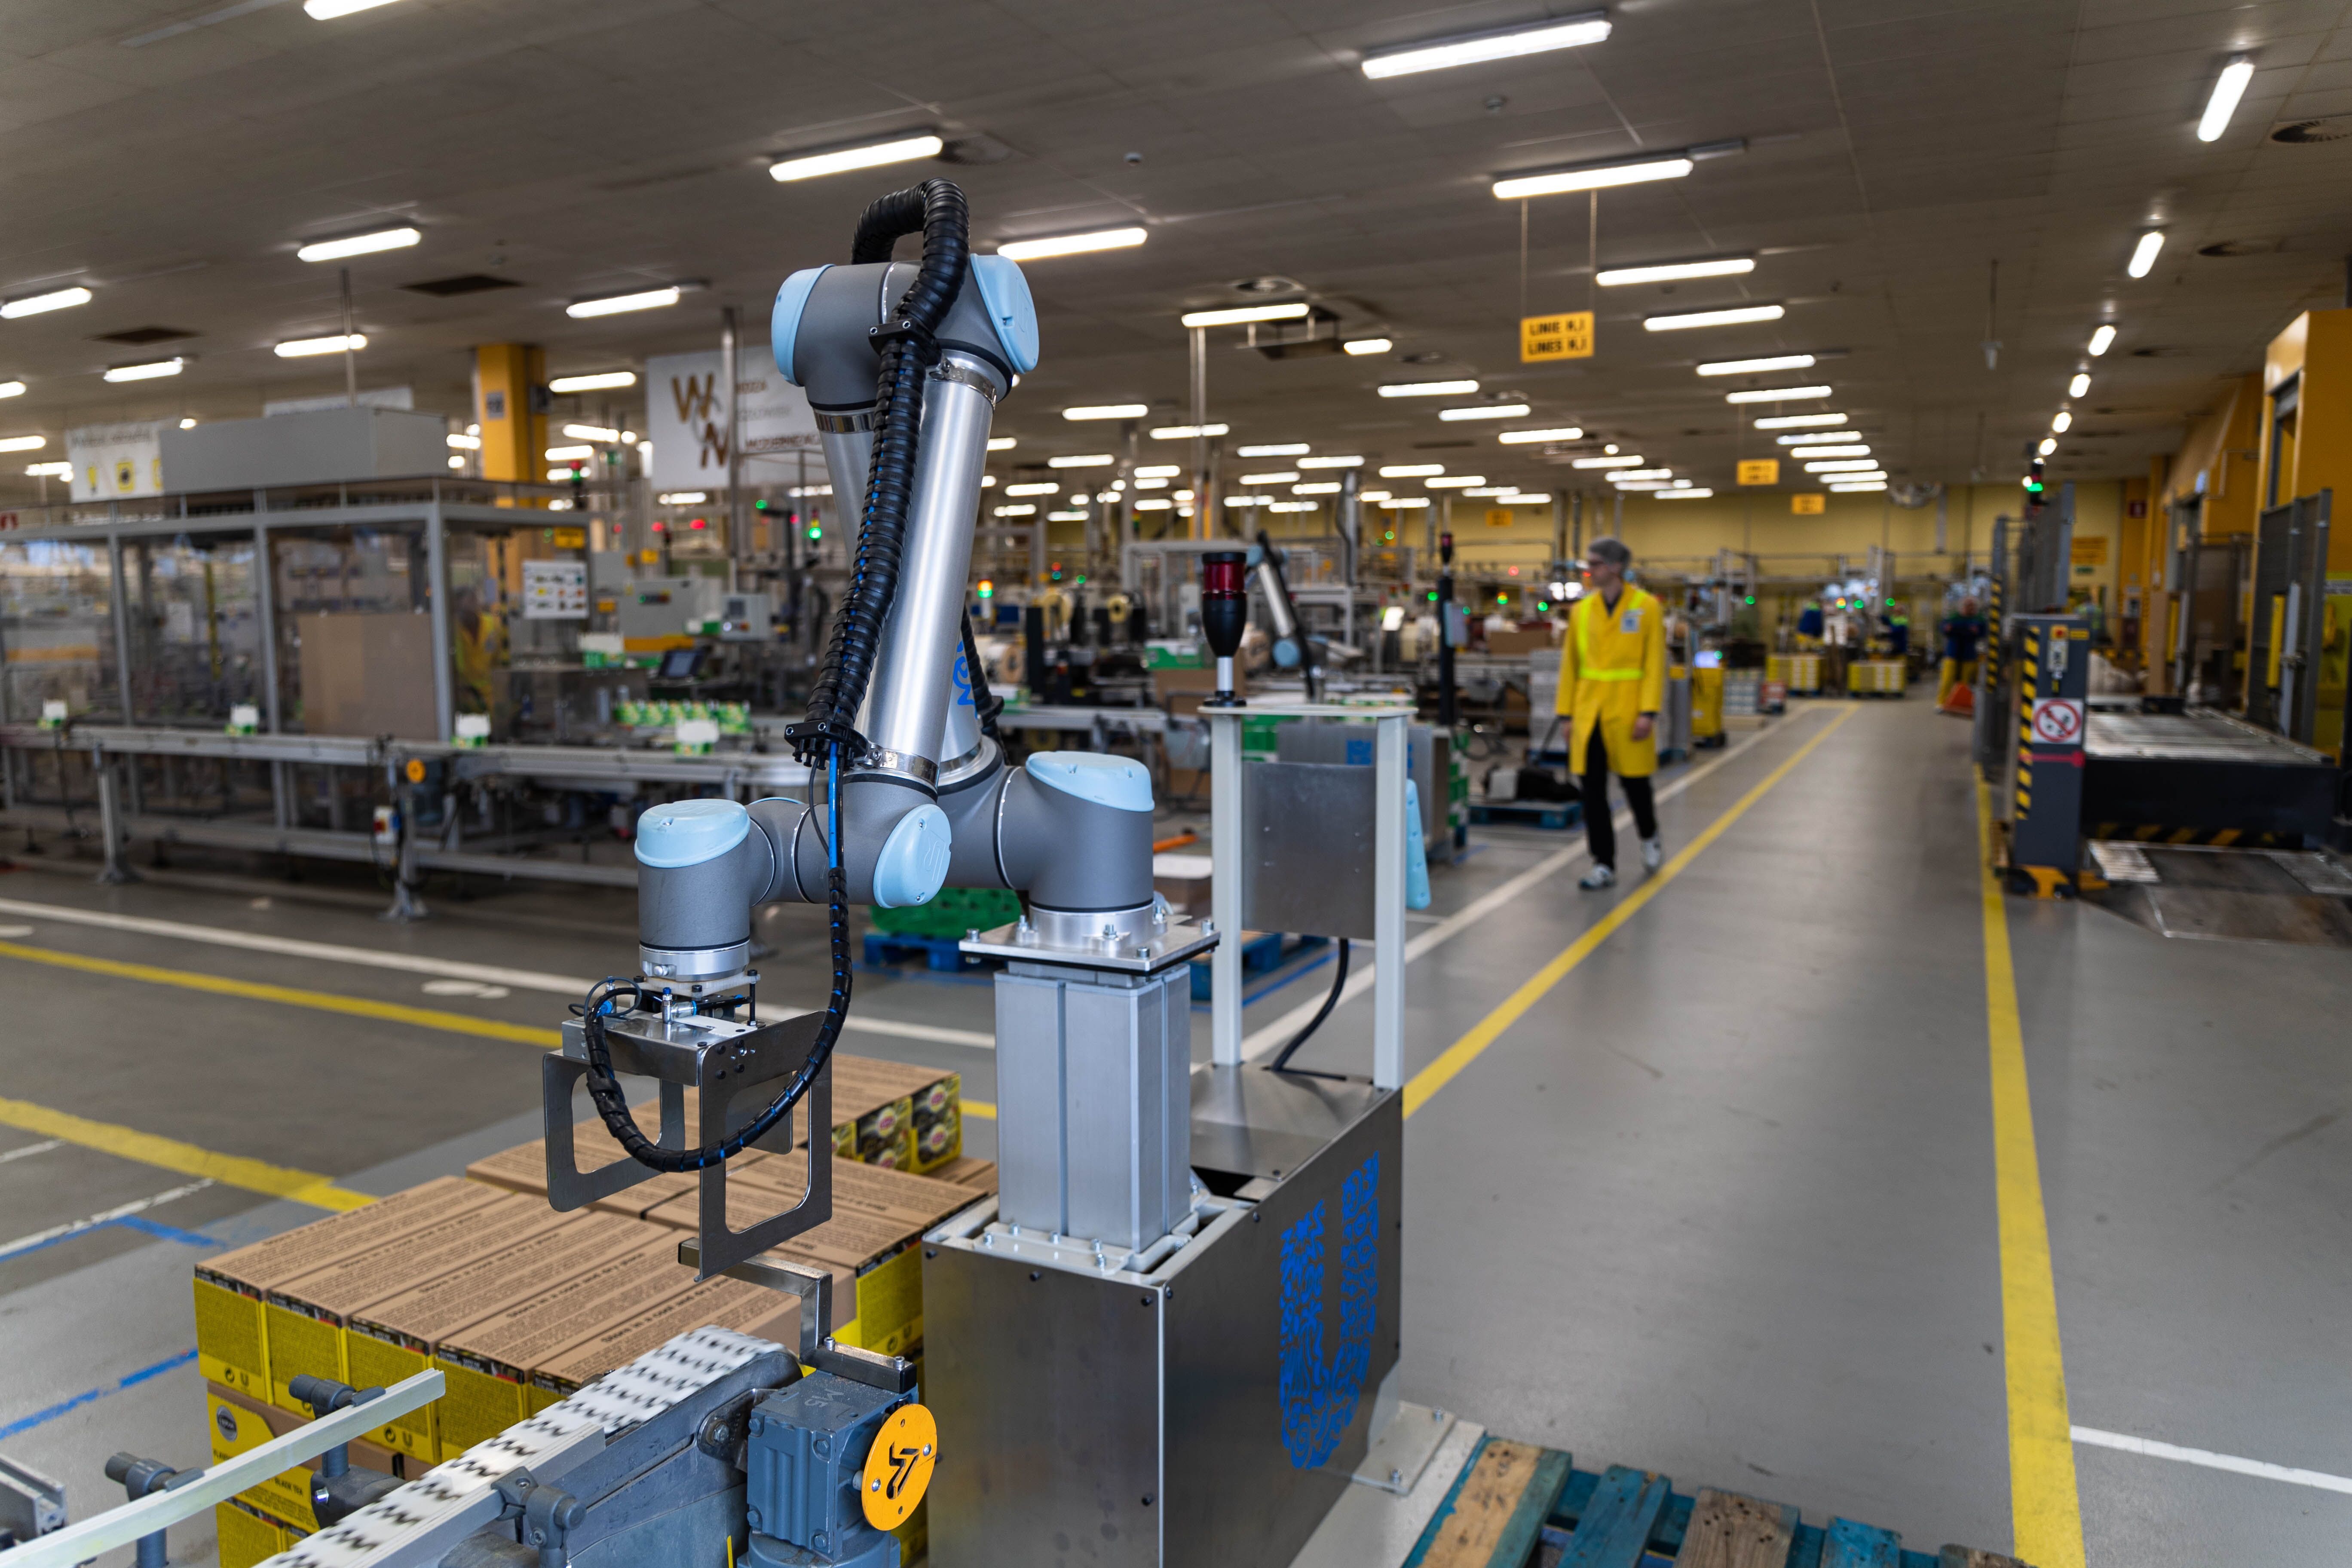
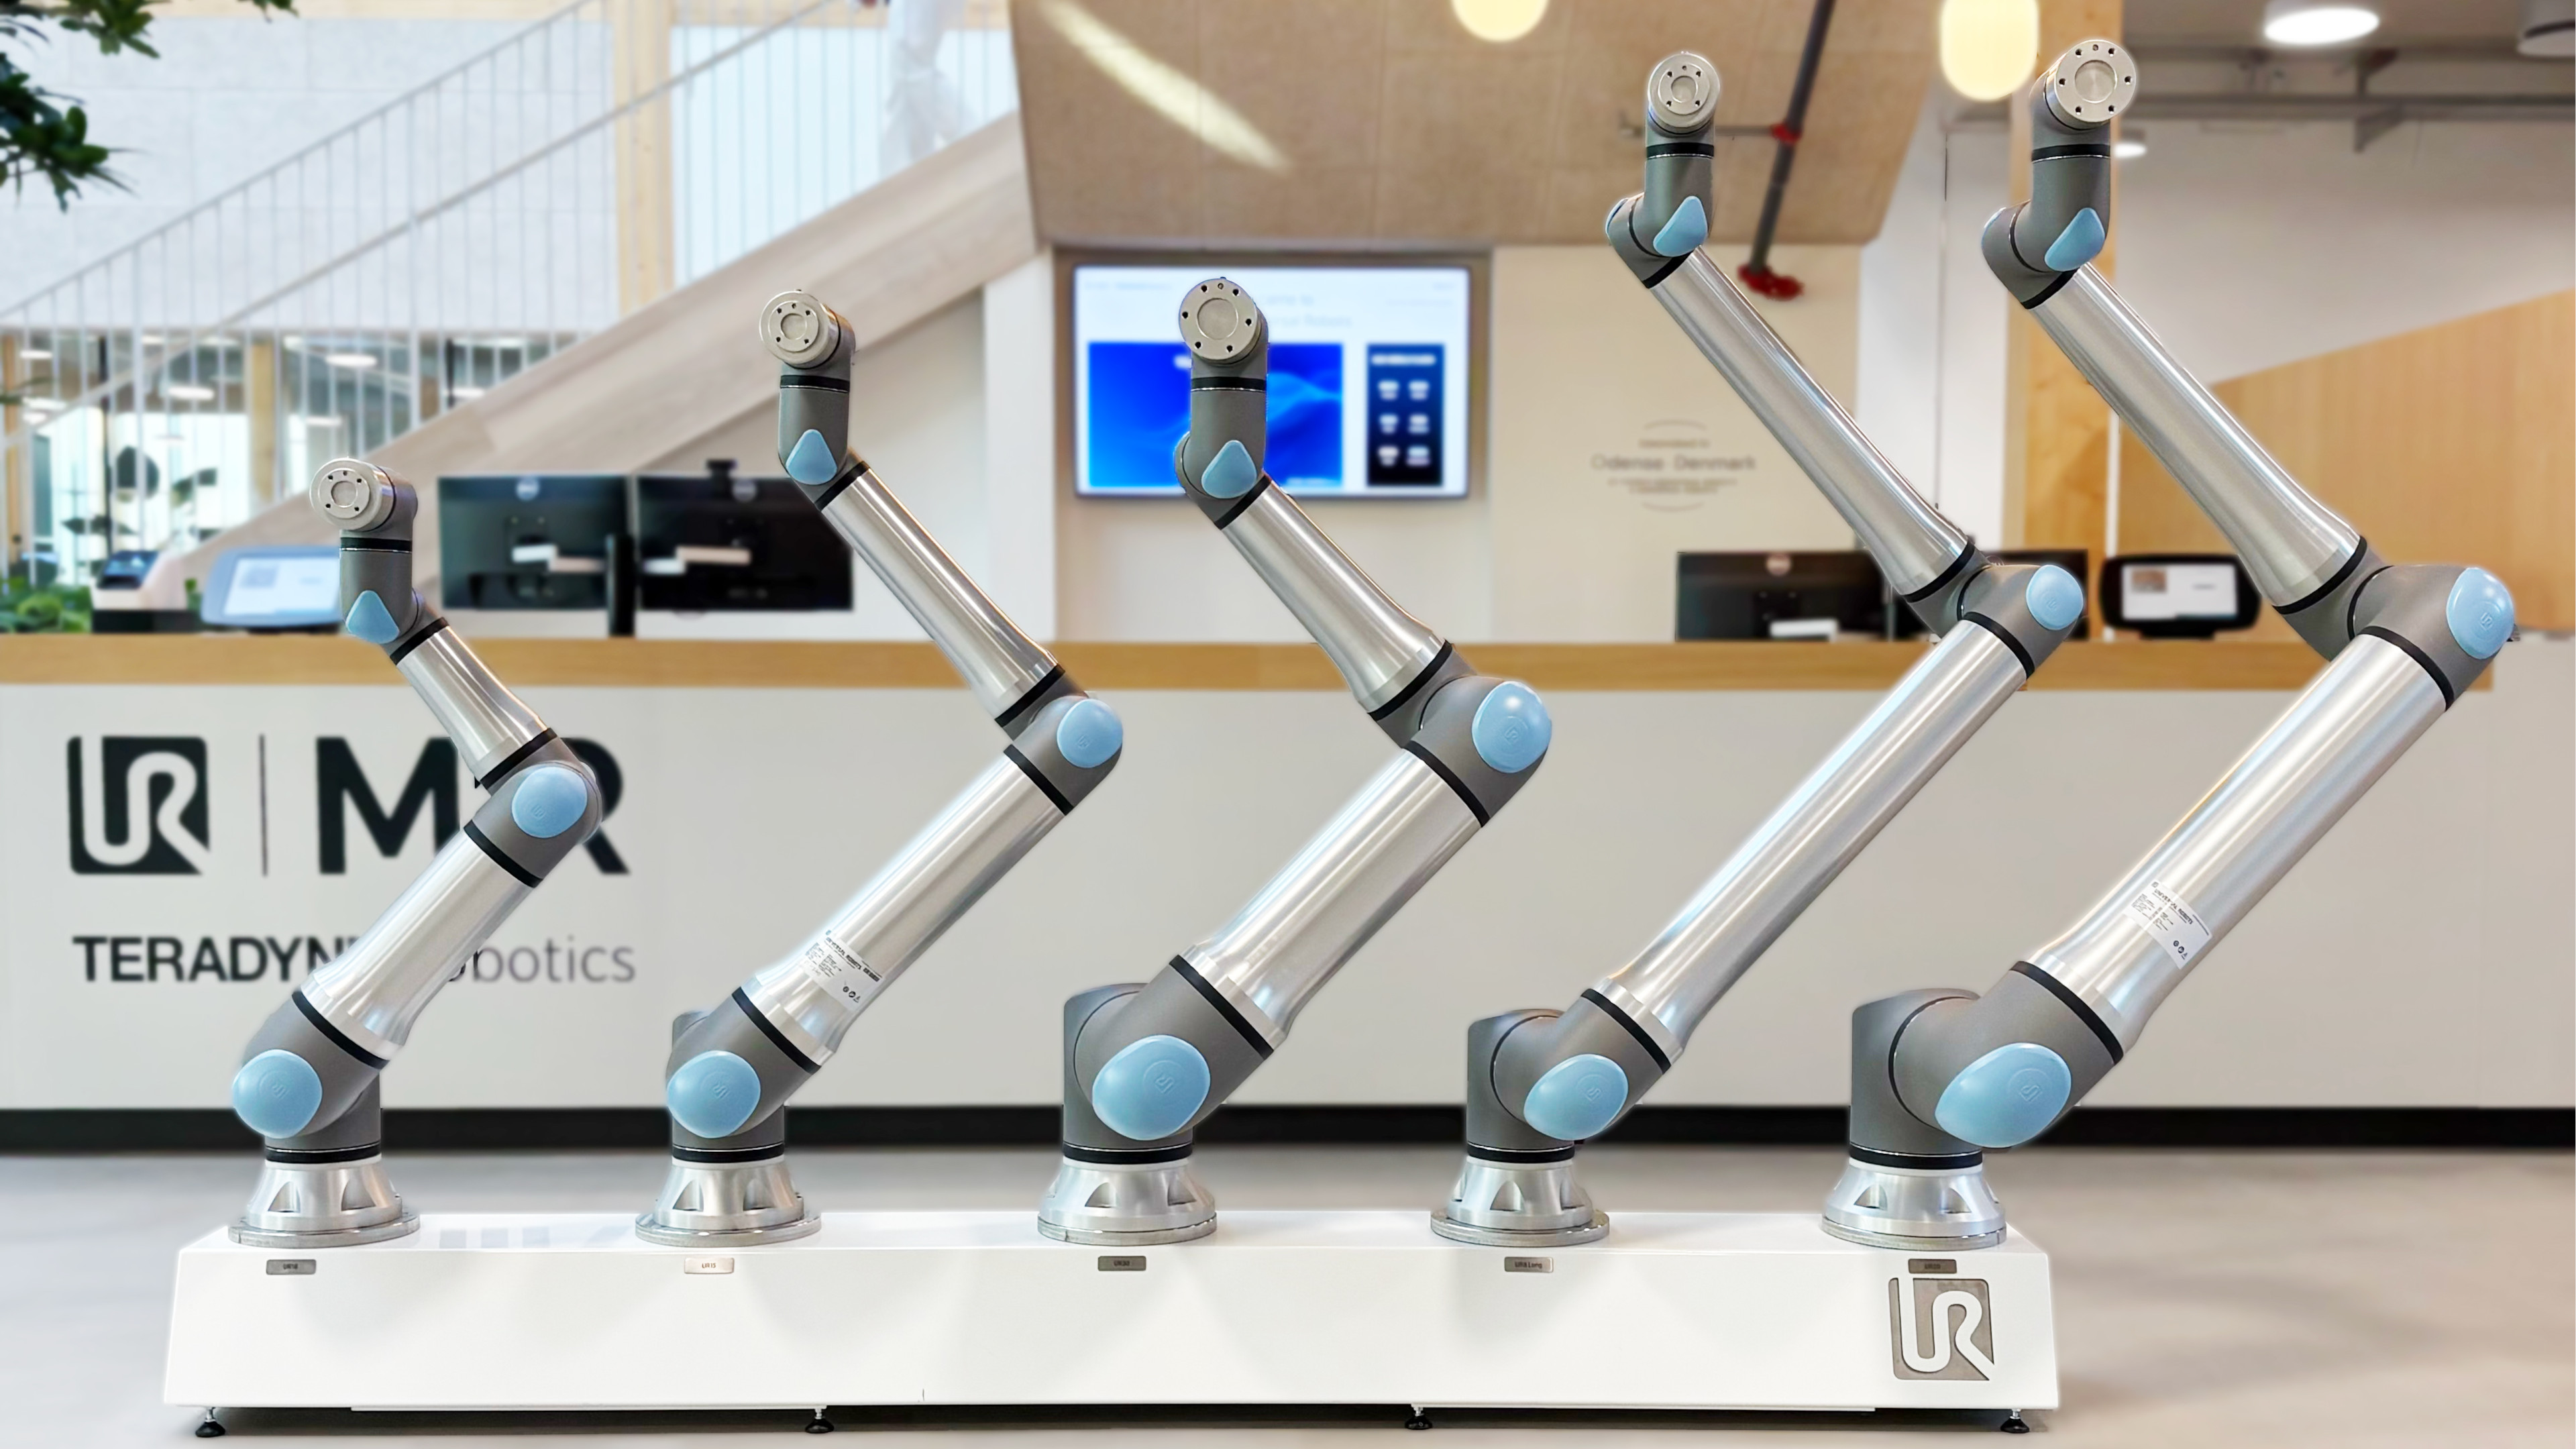
A második nagy terület a sorvégi palettázás, ahol a cég saját fejlesztésű raklapozó egységével számos alkalmazást vitt sikerrel véghez. Itt azonban a nagyobb tömegek és a hosszabb karkinyúlás miatt már nagyobb robotokra van szükség. A UR12e fölötti típusokat sokkal specifikusabb feladatokra alkották meg: a 25 kg terhelhetőségű, 1750 mm-es karkinyúlású UR20-at elsősorban palettázásra, a UR30-at nagy tömegek mozgatására.
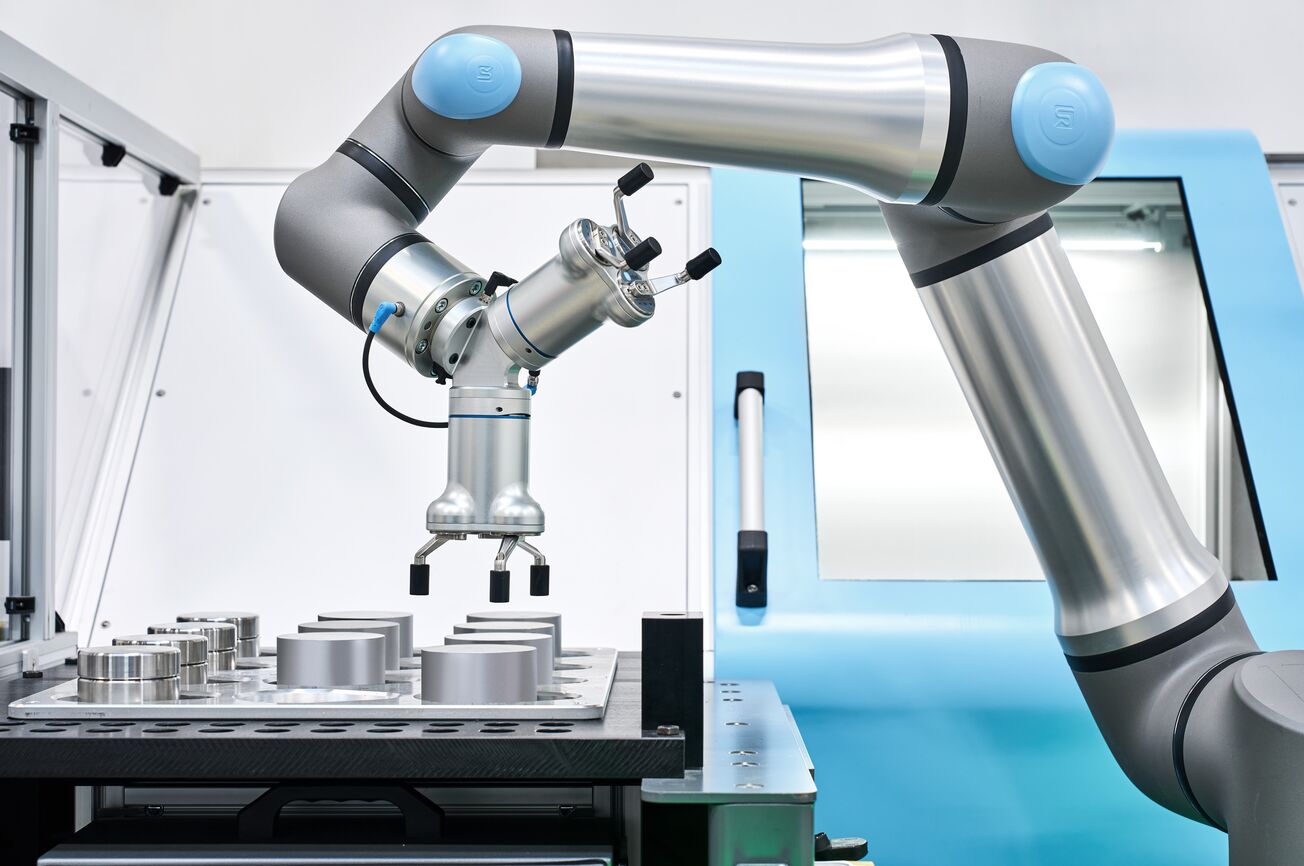
A harmadik terület a Pick&Place, ahol a robot egy terméket vagy alkatrészt „A” pontból „B” pontba helyez át, és közben például a minőségét is ellenőrzi. Ezek mellett a cég mérőgép-kiszolgálást, PLC-vezérelt csavarozócellát, valamint fröccsöntött darabok kivételét és sorjázását is UR-karral valósította meg. Egy ügyfél mérőszobájában például egy kollaboratív robot szolgálja ki a koordináta-mérőgépet, így a gyártásból érkező darabok automatikusan kerülnek mérésre.
Az első alkalmazás kiválasztásához Viktor két feltételt néz. Legyen volumen, vagyis olyan termék és művelet, amely legalább két-három napig folyamatosan fut a gépen. És legyen összehangolható a gép és a robot sebessége: ha egy darab ciklusideje öt másodperc, a kollaboratív robot nem lesz jó választás a gép kiszolgálására.
A gép és a robot közötti kommunikáció ennél kisebb akadály, azt a Tech-Con eddig minden esetben meg tudta oldani.
Húsz kilogramm fölött Viktor szerint elmosódnak a határok a kollaboratív és az ipari robot között, a besorolásról azonban nem önmagában a robot mérete dönt.
“Nincs olyan, hogy kollaboratív robot. Kollaboratív alkalmazás van, és a kockázatértékelés dönti el, hogy egy robotot használhatsz-e kollaboratív üzemben. A hangsúly az együttműködési feladaton van.” – emeli ki a szakember.
Sokan kérdezték már tőle, hogy ki lehet-e kapcsolni a robot kollaboratív funkcióját. A Universal Robotsnál ezt nem lehet kikapcsolni, tehát a robot nem használható hagyományos ipari robotként. Ez fordítva is igaz: egy ipari robot sem képes kollaboratív üzemben dolgozni. Az ipari és a kollaboratív robotok közötti különbségeket, valamint a UR-típusok teherbírását és karkinyúlását a Tech-Con kollaboratív robotikai oldala foglalja össze.
A kollaboratív robotok könnyű szerkezete gyakran megtévesztő látszatot kelt. A UR12e saját tömege a gyártó adatlapja szerint 33,5 kg, és Viktor tájékoztatása szerint a karon lévő 10 kg-os terhet akár 2 m/s sebességgel is mozgathatja. A mozgás során ébredő dinamikus erőket sokan hajlamosak alábecsülni.
“Alultervezik a felfogatását. Rátervezik egy alumíniumprofil-rendszerre, ami csavarkötéssel van szerelve, és az hajlik, vetemedik. Egy robot 10-es mérettől fölfelé hegesztett acélvázra való, ne egy 18-as bútorlapra fúrják rá.” – részletezi Viktor.
A remegés a vezérlésben is megjelenik. A robot folyamatosan figyeli a rá ható erőket és rezgéseket, ezért a laza váz megfogási vagy pozicionálási hibaként jelentkezik a programban. Ha a váz nincs fixen a padlóhoz rögzítve, idővel el is mozdulhat.
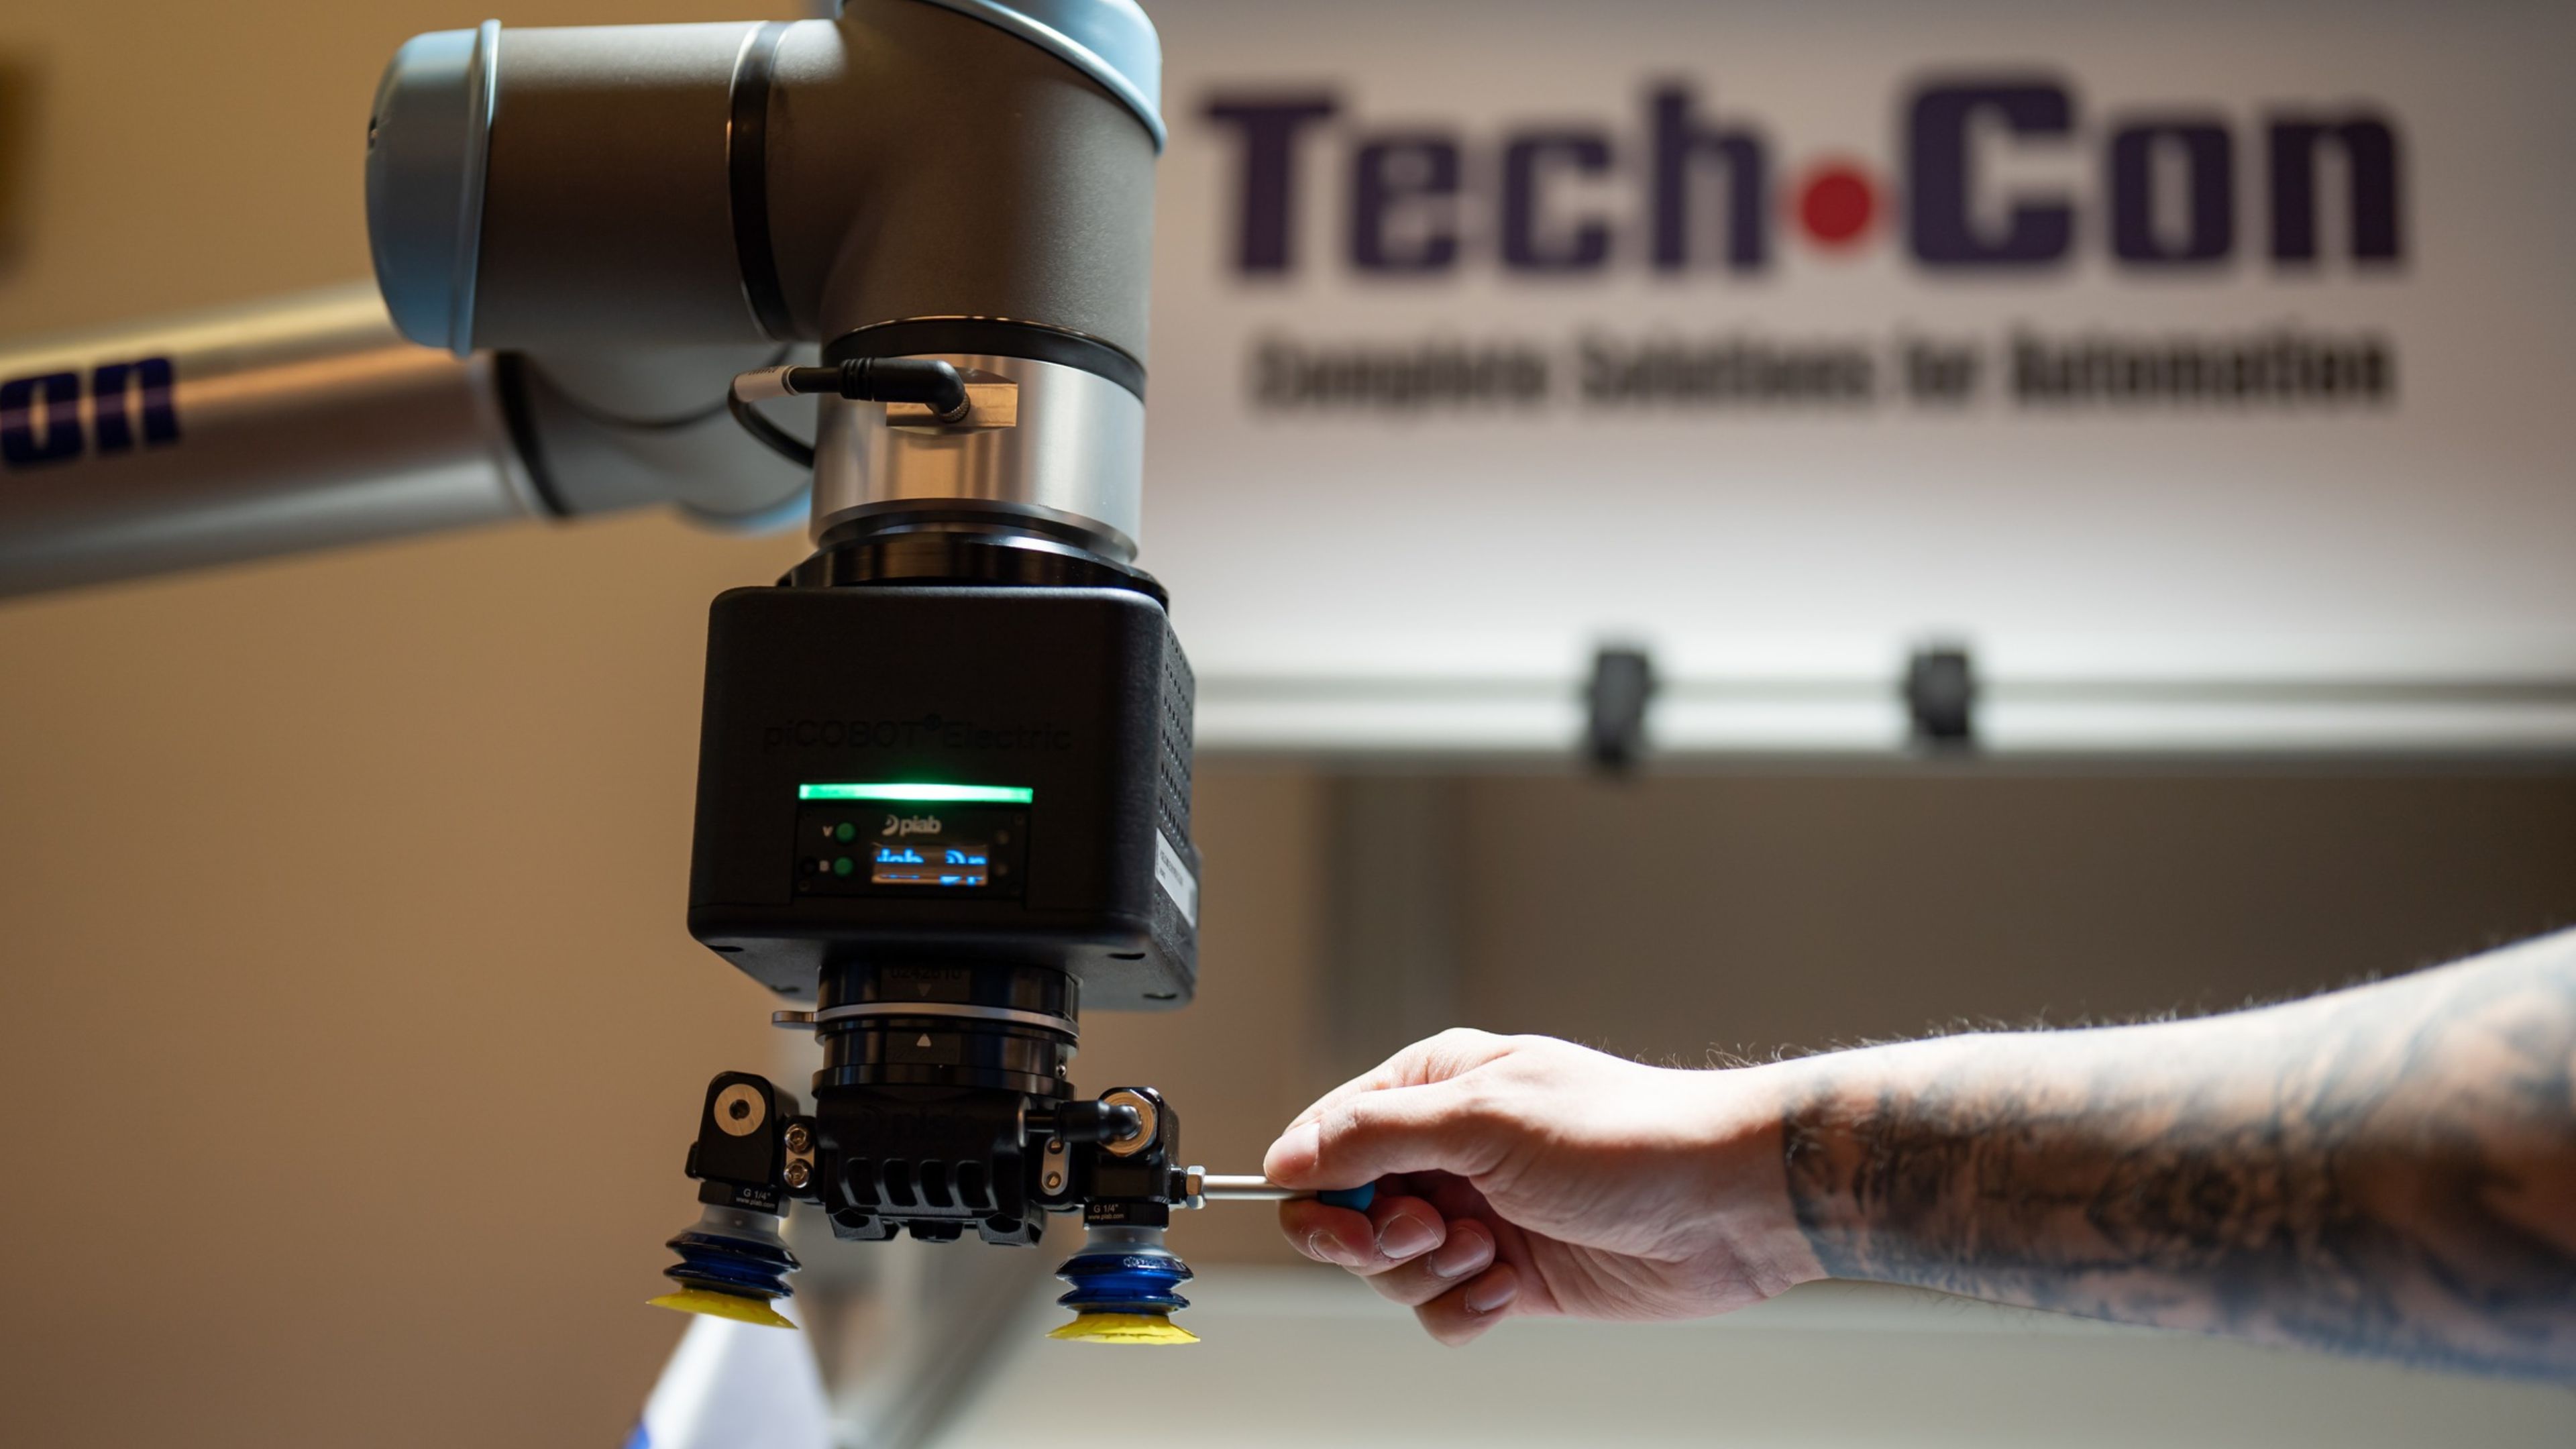
A másik gyakori kérdés a megfogó. A 12 kg-os teherbírásba a megfogó tömege is beleszámít, ezért a hasznos darabtömeg a megfogótól függ. A könnyű típusok egy kilogramm alatt is lehetnek, a UR+ program plug-and-play kollaboratív megfogói pedig külön kommunikáció-építés nélkül, a már előkészített csatlakozókkal köthetők a robotra. Ha szükséges, egyedi megfogót a Tech-Con maga is tervez és készít.
A megtérülés kérdésére Viktor viszontkérdésekkel válaszol. Mennyi az operátor teljes munkáltatói költsége a cafeteriától a járulékokig? Mi a legkritikusabb pont az alkalmazásban: nem jön be dolgozni az ember, magas a selejtszázalék, vagy többet kellene gyártani? És mekkora költségkeretben gondolkodnak?
“Lehet, hogy a partner arra gondol, hogy ez 25 ezer euróból megvalósítható, és ha nem kérdezed meg, hanem odamész egy 120 ezer eurós ajánlattal, vissza se fog kérdezni. Ha megkérdezed, mi a keret, tudsz neki alternatívát mondani: robotban ne is gondolkozz, nézzünk egy szállítószalagot vagy egy aktuátoros rendszert, ami belefér.” – teszi hozzá Viktor.
Egy egyszerű palettázási alkalmazás akár 60 ezer euró alatt is megoldható, bár ez minden esetben a terméktől és a megfogótól is függ. A cég a gyakorlatban azt látja, hogy egy egyszerű palettázó cella költségének mintegy 60 százaléka maga a robot, a következő nagy tétel pedig az integráció és a programozás. Egy kollaboratív robot egyszerű feladatra akár egy nap alatt is programozható, ipari robotnál ez Viktor tapasztalata szerint a duplája is lehet. Mivel egy külső ipari robotprogramozó napidíja 600–700 euró körül mozog, a szoftveres egyszerűség közvetlen megtakarítást jelent. Összehasonlításképpen: a Tech-Con kétnapos tréningje 750 euró, és a második nap végére a résztvevő nulla előélettel is összerak egy egyszerű alkalmazást.
“Egy nagyon fontos dolgot szeretnék tisztázni: az ügyfelek a tárgyalások során gyakran mondanak ROI-t, amikor valójában a megtérülési időre (Payback) gondolnak. Fontos látni a különbséget: míg a Payback azt mutatja meg, hogy hány hónap alatt kapjuk vissza a pénzünket, addig a ROI a befektetésarányos megtérülés, vagyis a projekt százalékos nyereségessége.” – világít rá Viktor.
Például egy CNC-gépkiszolgálásnál a többlet gépidőt Viktor legalább 25–30 százalékra becsüli: a gép ebédszünetben és műszakváltáskor is dolgozik, nincs 5–10 perces kávészünet, egy operátor pedig akár öt gépet is kiszolgálhat, ha a robotcella nyersanyagtárolójában két-három órányi munkadarab várakozik.
A kollaboratív robot egyszerű áthelyezhetőségével a kalkulációk ritkán számolnak, pedig többször előfordult már, hogy egy gyártósor megszűnése után a robotot új gyártósorra, a következő termékhez telepítették át.
Viktor szerint egy olyan cégnél, ahol 30–40 éves gépeken, kis volumenben gyártanak filléres termékeket, ráadásul csak egy műszakban, a robot nem fog megtérülni, és sok ilyen üzemnél a kocsiból sem kellett volna kiszállnia.
„Versenylovat fogni az eke elé” – fogalmaz az üzletágvezető.
Az ellenpélda mégis létezik. Egy Pest megyei gyár műanyag alkatrészeket fröccsönt, a termék gyártási költsége Viktor becslése szerint 1500 forint körüli, és tulajdonképpen nincs soha selejt. Az első bejáráson úgy jött ki, hogy ide biztosan nem vesznek robotot. A cég végül két robotot telepített: a robot kiveszi a fröccsöntőgépből a darabot, és elvégzi a sorjázást, amelyet korábban kézi munkával, körülményesen és veszélyesen végeztek.
A kínai gyártók megjelenése lefelé tolja az árakat, és Viktor arra számít, hogy a magyar üzemvezetők többsége egyszer ki fogja próbálni őket. Erre nem az elutasítás a válasza.
“Vegye meg, és próbálja ki.” mondja, és egy saját esettel folytatja. Egy nyomott árú projektnél a Tech-Con kivitte a komplett palettázó demóeszközt az ügyfél csomagolósorára, és másfél órán belül a robot pakolta a dobozokat az operátor helyett. Az ügyfél végül mégis a kínai alternatíva mellett döntött: ugyanabból a pénzből két-három kínai robotot vett, amennyibe a UR-cella került volna. Az eredmény? Egy embere három hétig küzdött a helyszínen, mire bármilyen értékelhető eredményt ki tudott csikarni belőlük, és a rendszer a mai napig nem működik 100%-ban.
Egy másik cég a meglévő robotjait cserélte kínai karokra, és Viktor elmondása szerint azok egy évet sem bírtak ki a soron. Melyik a drágább tehát a nap végén: egy álló kínai robot, amelyben benne fekszik a cég pénze, vagy egy magasabb árú európai robot, amely az első naptól kezdve termel?
A kép ugyanakkor nem fekete-fehér. Két éve a kínai kobotok hardvere és programozása, illetve szoftvere még gyerekcipőben járt, ma viszont egy-két gyártó már megfelelő hardvert és használható kezelői felületet kínál, sőt hozzáértő magyar partnereket is talált. Ami a mai napig hiányzik mögülük, az a stabil, azonnali helyi támogatás és a szervizháttér.
“Ha kell, tizenkét órán belül ott vagyunk. Adunk cserealkatrészt, vagy ha a helyzet megkívánja, egy komplett csererobotot is biztosítunk, amíg a másik szervizben van. Ezt a kínai gyártók még nem tudják biztosítani: sok esetben egyetlen alkatrészre is heteket vár az ember.” – hangsúlyozza.
A garanciális javításokhoz a Tech-Con díjmentesen száll ki; kiszállási költséggel csak a tervezett, nem garanciális szervizek esetében kell számolniuk az ügyfeleknek.
Egy bevezetés a Tech-Connál díjmentes helyszíni felméréssel indul. A szakemberek végigjárják a gyártósort, és gyártó egységenként megnézik, milyen típusú és szintű automatizálás váltaná ki az adott munkafolyamatot. A javaslat nem mindig robot: lehet konvejor, aktuátoros rendszer, ergonomikus vákuumemelő, vákuumkonvejor vagy autonóm mobil robot (AMR) is. A felmérés azt is megmutatja, mekkora költségkeretbe fér bele a megoldás.
A második lépés a koncepciótervezés és a szimuláció, amelyet a cég honlapja szerint helyszíni próba, azaz Proof of Concept követ: a demórobot az ügyfél saját gyártósorán, a saját termékével dolgozik, nem szimulációban.
Ezután jön a cella teljes tervezése, majd a gyártása. Ha a cég projektként veszi a robotot, a Tech-Con technikusai először a saját telephelyükön építik fel és programozzák a cellát.
Ezt követi a helyszíni telepítés és programozás, amely egyszerű feladatnál Viktor tapasztalata szerint két-három napot vesz igénybe. Aki dobozban veszi a robotot és maga integrálja, annak a kétnapos tréning adja az alapot.
A projekt a szervizzel zárul.
Egy bevezetés a Tech-Connál akár helyszíni teszttel is indulhat. Pár éve egy miskolci gyár tulajdonosa hívta fel a céget azzal, hogy a kínai lézerhegesztőjüket automatizálnák. Viktor bevallása szerint hegesztéstechnológiában nem volt sem tapasztalatuk, sem saját referenciájuk, ezért a válasz ez volt: vigyük ki a robotot, aztán nézzük meg, mi lesz belőle.
„Fél napot eltöltöttünk a technikussal, mire összereszeltük a két eszközt, hogy kommunikáljanak. Írtunk rá egy egyszerű programot egy óra alatt, ami megcsinált egy egyszerű hegesztési folyamatot, és otthagytam nekik a demórobotot: gyártsatok vele, és hívjatok, ha elakadtok” – idézi fel Viktor.
A technikus autodidakta módon beletanult a robotprogramozásba, és további programokat írt. Ezt látva a tulajdonos azonnal két robotot rendelt a két hegesztőhöz, majd később egy harmadikat, nagyobb kinyúlással: ez lett a UR20. Egy későbbi látogatáson a hatvanas éveiben járó tulajdonos elmondta, hogy ha az elején megtérülést számolt volna, nem vette volna meg a robotokat, mert négy éven belül sem térültek volna meg. Azért vette meg őket, mert látta bennük a lehetőséget és a minőségi javulást.
A Tech-Con szeptember 24-én a Debreceni Egyetem Jármű Laboratóriumában tartott nyílt napot. A rendezvényen előadások helyett működő alkalmazásokat mutattak be: egy partner hozta a hegesztőcellát, a Tech-Con a saját fejlesztésű szoftverrel futó palettázó alkalmazását mutatta be, és kint volt egy kamerarendszerrel kiegészített, AI-alapú pályakövető alkalmazás is, amelynél a robot a mozgó munkadarabon végez csavarozást vagy pasztaadagolást. Egy másik partner virtuális és kiterjesztett valóság alapú összeszerelési utasítást hozott: az operátor szemüvegen keresztül látja a következő lépést, és azt is, mikor mozog be a robot a védett térbe.
„Ha bemegyek egy üzembe, és ránézek egy robot mozgására, azon rögtön látom, hogy jól van-e integrálva, vagy valami nagyon sántít” – zárja gondolatait Szaszkó Viktor.

Ha bizonytalan abban, hova érdemes robotot tenni és hova nem, kérje robotika csapatunk ingyenes helyszíni felmérését. A jó alkalmazás a tervezésnél dől el, nem a robot dobozában.
Kapcsolódó hírek
A vákuum az ipari alkalmazásokban nem csupán egy elvont fizikai fogalom, hanem a modern gyártósorok, az élelmiszeripari csomagolás és a logisztikai központok működésének alapfeltétele.
Büszkén mutatjuk be a fizikai mesterséges intelligencia és a kobot-technológia következő generációját. Az Universal Robots elhozta a Gen 7-et, az ipari automatizálás és a fizikai mesterséges intelligencia bevezetésére szolgáló új platformot.
Adjunk együtt választ ipari kihívásaira.


